Inicio
» Tecnología
»
Más allá de los grandes modelos de lenguaje: por qué la IA corporizada es la próxima frontera en tecnología.
Más allá de los grandes modelos de lenguaje: por qué la IA corporizada es la próxima frontera en tecnología.
En resumen: la IA encarnada se perfila como una importante frontera de desarrollo, ya que extiende la inteligencia artificial básica más allá de la generación de palabras, imágenes o código, integrándola en un ciclo cerrado de percepción, razonamiento, acción y aprendizaje a partir de las consecuencias físicas . Los modelos de lenguaje complejos siguen siendo importantes dentro de este ciclo, pero un robot o máquina autónoma también necesita comprensión espacial, control en tiempo real, memoria, sensores, actuadores, sistemas de seguridad y suficientes datos del mundo físico para transformar un plan útil en un movimiento fiable.
Esa distinción es importante. Un modelo lingüístico puede explicar cómo coger un vaso frágil. Un sistema físico debe encontrar el vaso, estimar su posición y orientación, elegir un agarre seguro, moverse sin chocar con objetos cercanos, regular la fuerza, darse cuenta si el vaso se resbala y reaccionar antes de que algo se rompa. La inteligencia ya no se juzga solo por si una respuesta suena correcta, sino por lo que realmente sucede.
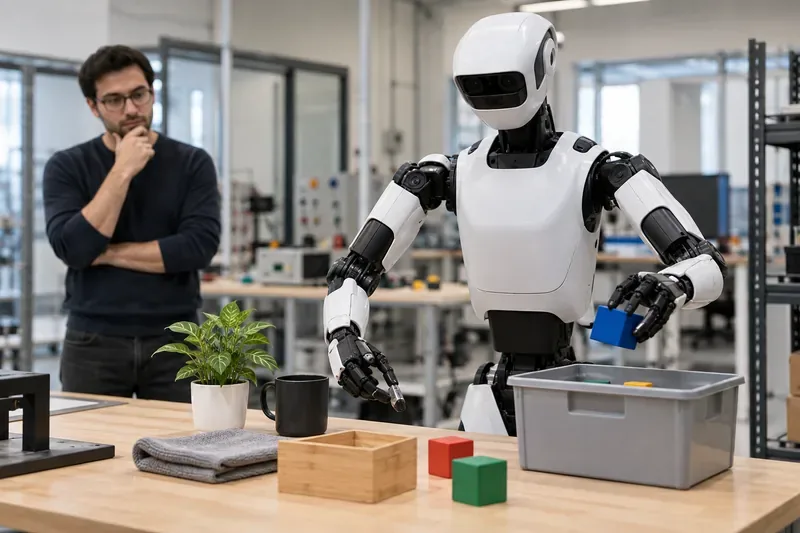
Un robot humanoide clasifica objetos en un banco de trabajo mientras un ingeniero observa, lo que ilustra el ciclo de percepción a acción que distingue a la IA encarnada de los sistemas puramente digitales.
La IA incorporada no reemplaza a los LLM; agrega acción y retroalimentación.
Los sistemas modernos de IA encarnada suelen basarse en las mismas ideas fundamentales que hicieron poderosas a las LLM: preentrenamiento amplio, entradas multimodales, aprendizaje por transferencia y seguimiento de instrucciones. La diferencia radica en el resultado. En lugar de limitarse a tokens de texto, un modelo encarnado puede generar acciones robóticas, trayectorias, puntos de referencia, posturas de agarre o comandos para controladores de nivel inferior.
Una arquitectura importante es el modelo de visión-lenguaje-acción (VLA). Un VLA combina observaciones visuales e instrucciones lingüísticas con una política de acción para que una máquina pueda traducir lo que ve y lo que una persona le pide en comportamiento físico. La investigación previa de Google DeepMind sobre RT-2 demostró esta idea adaptando modelos de visión-lenguaje para predecir las acciones de los robots. Sistemas más recientes han llevado el concepto a tareas más largas, movimiento de todo el cuerpo, inferencia local y transferencia entre robots.
Capacidad
Agente típico de LLM o agente digital
Sistema de IA incorporado
Por qué importa la diferencia
Entrada
Texto, imágenes, audio, archivos, estado del software
Esas entradas, más cámaras, profundidad, fuerza, propiocepción, ubicación y otros sensores.
El sistema debe estimar lo que está sucediendo físicamente ahora.
Salida
Texto, código, llamadas a la API, acciones digitales
Órdenes motoras, trayectorias, agarres, navegación, uso de herramientas
Los errores pueden tener consecuencias físicas y de seguridad.
Comentarios
Generalmente digitales y discretos
Continuo y de bucle cerrado
La máquina debe detectar deslizamientos, obstáculos, contactos y el progreso de la tarea.
Sincronización
Para muchas tareas, los segundos pueden ser aceptables.
Algunos bucles de control requieren respuestas mucho más rápidas.
La latencia puede afectar directamente la estabilidad y la destreza.
Evaluación
Calidad de la respuesta, finalización de la tarea, métricas del software
Tasa de éxito, seguridad, precisión, recuperación, tiempo de ciclo, desgaste y energía.
Un plan plausible no es suficiente si el robot no puede ejecutarlo de forma fiable.
¿Por qué la frontera se está desplazando ahora?
1. Los modelos básicos están empezando a transferir conocimientos útiles al control de robots.
Históricamente, la robótica dependía de sistemas altamente especializados y específicos para cada tarea. Esto funciona de maravilla en células de producción fijas, pero se vuelve costoso cuando los objetos, las instrucciones, la disposición o los flujos de trabajo cambian con frecuencia. Los modelos básicos ofrecen un enfoque diferente: aprender representaciones generales una sola vez y luego adaptarlas a múltiples tareas.
La tendencia de investigación se observa en varios proyectos independientes. La política generalista π0 de Physical Intelligence , publicada en 2024, combina un modelo de lenguaje visual preentrenado con datos de robots y generación continua de acciones. El equipo informa sobre el entrenamiento en ocho configuraciones de robots y la generación de comandos motores a frecuencias de hasta 50 Hz para una manipulación diestra. Lo importante no es que un modelo haya resuelto la robótica general; no lo ha hecho. Lo importante es que el conocimiento semántico aprendido a partir de amplios datos de lenguaje visual ahora se puede conectar a políticas de acción en lugar de reconstruirlo desde cero para cada habilidad.
2. Los conjuntos de datos entre robots están reduciendo el problema de “un robot, un modelo”.
La IA integrada tiene un problema de datos que los modelos LLM no enfrentaron de la misma manera. La web pública contiene enormes cantidades de texto e imágenes, pero no contiene miles de millones de ejemplos claros de articulaciones, fuerzas, fallos y trayectorias de manipulación exitosas de cada máquina robótica.
Proyectos como Open X-Embodiment se crearon para aunar la experiencia robótica de diversas instituciones y plataformas. La investigación original recopiló datos de 22 robots diferentes y demostró cientos de habilidades, con experimentos orientados a aprender políticas que se benefician de la experiencia acumulada en otras representaciones. Esta es una dirección crucial: si el conocimiento se transfiere entre cuerpos robóticos, los desarrolladores podrían necesitar muchos menos datos específicos de tareas para cada nueva plataforma.
3. Los sistemas se están volviendo jerárquicos en lugar de pedirle a un solo modelo que lo haga todo.
Las tareas físicas reales tienen diferentes escalas de tiempo. «Limpiar esta zona» es un objetivo general. Decidir qué recoger a continuación es un problema de planificación. Cerrar una pinza alrededor de un objeto sin aplastarlo ni dejarlo caer es un problema de control. Intentar integrar los tres aspectos en un solo modelo puede dificultar la verificación y el ajuste del sistema.
Las investigaciones actuales separan cada vez más estas funciones. El Gemini Robotics ER 2 de Google DeepMind se presenta como un modelo de razonamiento encarnado de alto nivel que planifica tareas de varios pasos y delega la ejecución motora a un VLA de nivel inferior. En julio de 2026, DeepMind también presentó Gemini Robotics 2 , informando sobre el control humanoide de cuerpo completo, la manipulación diestra, el funcionamiento local en el dispositivo y la colaboración entre múltiples robots en demostraciones de investigación.
Estos son resultados de investigación reportados por el proveedor, no evidencia de que los humanoides de uso general estén listos para su despliegue sin restricciones. Sin embargo, la arquitectura es instructiva: un planificador puede razonar a un nivel semántico más lento, mientras que una política especializada y los controladores convencionales se encargan de la ejecución física rápida.
4. La simulación y los datos sintéticos pueden ampliar el entrenamiento sin arriesgar el hardware cada vez.
Los datos de los robots son costosos porque su recopilación puede requerir hardware, operadores, mantenimiento, espacio físico y recuperación tras intentos fallidos. La simulación ayuda a generar experiencias adicionales y a probar políticas antes de implementarlas en equipos reales. El GR00T N1.6 de NVIDIA , lanzado en diciembre de 2025, es un modelo de base abierta para robots humanoides generalistas que NVIDIA evaluó mediante simulación y en plataformas robóticas reales. El conjunto de herramientas robóticas más amplio de NVIDIA también hace hincapié en las trayectorias simuladas y sintéticas como complemento a los escasos datos del mundo real.
Sin embargo, la simulación no sustituye a la realidad. La fricción, la iluminación, los materiales deformables, el ruido de los sensores, la holgura, el desgaste y el comportamiento humano inesperado pueden generar una brecha entre la simulación y la realidad. Un sistema práctico aún necesita validación en el entorno real donde operará.
¿Qué puede hacer la IA incorporada que tenga relevancia comercial?
Los mejores casos de uso a corto plazo no son necesariamente los robots más parecidos a los humanos. Se trata de tareas donde la variabilidad física es lo suficientemente alta como para que la automatización convencional resulte costosa, pero el entorno aún está lo suficientemente controlado como para probar y gestionar el riesgo.
Caso de uso
Por qué la IA incorporada puede ayudar
Condiciones que lo hacen más adecuado
Manejo flexible de almacenes
Los objetos, contenedores y pedidos varían más que en una celda robótica fija.
Espacio de trabajo conocido, familias de objetos repetibles, éxito de selección medible, proceso de reserva seguro
Operaciones y cambios de producción en fábrica
Una política general puede reducir la reprogramación para variaciones en lotes pequeños.
Interfaces de máquina claras, movimientos restringidos, protección robusta o diseño de seguridad colaborativo.
Asistencia en inspección y mantenimiento
El razonamiento multimodal puede conectar lo que ve un robot con los procedimientos y las lecturas de los sensores.
Inspección de alto valor, acceso controlado, aprobación humana para acciones de riesgo.
Automatización de laboratorio
Los robots pueden combinar la percepción con la manipulación en configuraciones experimentales cambiantes.
Herramientas estandarizadas, calibración precisa, manejo de excepciones bien definido.
Tareas domésticas y de servicio general
Variedad de tareas potencialmente enorme
Sigue siendo difícil hoy en día porque las viviendas no están estructuradas, son cruciales para la seguridad y están llenas de casos excepcionales.
Una regla útil es la siguiente: si la tarea se realiza completamente en una pantalla, la IA integrada probablemente sea innecesaria. Un agente de software o un modelo de lógica de negocio con herramientas suele ser más económico, fácil de actualizar y de controlar. La integración cobra valor cuando el problema empresarial implica trabajo físico que no puede reducirse a una secuencia fija de movimientos deterministas.
El verdadero cuello de botella es la fiabilidad, no la demostración.
Las demostraciones de robótica pueden ser impresionantes porque muestran un comportamiento complejo al menos una vez. La ingeniería de producción plantea una pregunta más difícil: ¿con qué frecuencia el sistema tiene éxito a lo largo de miles de ciclos, a pesar de los cambios de iluminación, la variación de objetos, la oclusión parcial, el desgaste de las pinzas, las interrupciones de la red y la entrada de personas al espacio de trabajo?
Esa brecha explica por qué la IA integrada debe evaluarse con métricas operativas, no solo con puntuaciones de referencia. Los equipos deben medir el éxito de las tareas, la tasa de intervención, el éxito de la recuperación, la tasa de colisiones o cuasi accidentes, el tiempo de ciclo, el tiempo de inactividad, la desviación de la calibración y el costo de los fallos. Una tasa de éxito del 90 % puede ser excelente para la investigación, pero inaceptable para una línea de producción si el 10 % restante detiene las operaciones posteriores.
La seguridad cambia el estándar de ingeniería
Una vez que un sistema de IA puede controlar el hardware, la seguridad no puede delegarse a la capacidad de razonamiento general del modelo. Las implementaciones prácticas requieren controles por capas: límites de velocidad y fuerza, zonas protegidas, paradas de emergencia, prevención de colisiones, controladores deterministas de bajo nivel, transiciones a estados seguros, intervención humana, registro de eventos y una evaluación de riesgos adaptada a la aplicación.
En el caso de los robots industriales, la norma ISO 10218-1:2025 abarca los requisitos de seguridad, mientras que la ISO 10218-2:2025 aborda la integración de aplicaciones y celdas de robots industriales. Estas normas no cubren todos los entornos de IA integrada (los robots de servicio y los entornos de consumo tienen ámbitos de aplicación diferentes), por lo que las organizaciones deben identificar las normas y regulaciones que se aplican a su producto y jurisdicción.
Esta es una de las razones por las que una arquitectura híbrida resulta atractiva: un modelo de alto nivel puede proponer objetivos y planes, mientras que los subsistemas certificados o estrictamente controlados imponen límites de movimiento y normas de seguridad que el modelo generativo no puede anular.
Cómo decidir si la IA incorporada se ajusta a su problema.
Antes de comprar un robot humanoide o iniciar un programa de investigación VLA, pregúntese si la tarea cuenta con la estructura económica y técnica suficiente para justificar su implementación. Un candidato prometedor suele responder afirmativamente a la mayoría de las siguientes preguntas:
Este trabajo genera costes significativos, retrasos, riesgos para la seguridad o escasez de mano de obra en el mundo físico.
La tarea se repite con la suficiente frecuencia como para justificar la integración y la recopilación de datos.
El entorno puede delimitarse, cartografiarse, instrumentarse o simplificarse gradualmente.
El éxito y el fracaso pueden medirse objetivamente.
Los fallos pueden detectarse rápidamente y encaminarse hacia una recuperación segura.
Un ser humano puede supervisar los despliegues iniciales mientras el sistema acumula pruebas.
El hardware ya cuenta con la capacidad de detección, el alcance, la capacidad de carga útil, la precisión y la resistencia suficientes para esta tarea.
El valor esperado es lo suficientemente alto como para cubrir los costos de los robots, la computación, la integración, el mantenimiento y la ingeniería de seguridad, no solo la inferencia de modelos.
Si varias de estas afirmaciones son falsas, una pila de automatización más simple podría ser mejor. La robótica fija, la visión artificial con reglas, un agente digital o un flujo de trabajo con intervención humana pueden superar a un sistema ambicioso de IA integrada en términos de costo y confiabilidad.
Por qué 2026 se siente diferente a las anteriores oleadas de robótica.
A septiembre de 2026, la evidencia más sólida de un cambio no reside en un solo humanoide ni en un único referente. Se trata de la convergencia de varias capacidades que antes se desarrollaban por separado: planificación condicionada por el lenguaje, representaciones visuales robustas, políticas robóticas intercorporales, procesamiento de datos sintéticos, inferencia en el dispositivo y modelos fundamentales especializados en el razonamiento físico.
El Gemini Robotics 1.5 de DeepMind, lanzado en 2025, describió una arquitectura automatizada que combina el razonamiento encarnado de alto nivel con un VLA para tareas físicas de varios pasos. Su sucesor, de 2026, amplía esta línea hacia el control de todo el cuerpo y múltiples robots. La línea GR00T de NVIDIA muestra un esfuerzo paralelo en torno a modelos de base humanoides abiertos. Physical Intelligence explora políticas robóticas generalistas que aprenden comportamientos diestros en múltiples plataformas. Iniciativas de código abierto como OpenVLA facilitan a los investigadores la inspección y adaptación del enfoque VLA central.
Nada de esto demuestra que los robots de uso general se popularizarán tan rápidamente como los chatbots. Los sistemas físicos se enfrentan a costes de fabricación, limitaciones de batería, desgaste de actuadores, mantenimiento, certificación de seguridad y restricciones en la recopilación de datos que los productos de software no tienen. La analogía con el auge de los modelos de aprendizaje automático es útil para comprender la estrategia del modelo base, pero no debe utilizarse para asumir la misma curva de adopción.
Cómo será probablemente la próxima frontera
La vía más viable no es la sustitución repentina de los modelos de lenguaje natural por robots, sino una arquitectura en la que el lenguaje y los modelos multimodales se integran en un sistema de inteligencia física más amplio. Los modelos de alto nivel interpretarán la intención, recuperarán conocimiento, planificarán y explicarán. Las políticas de visión, lenguaje y acción transformarán los objetivos en habilidades concretas. Los sistemas de control clásicos y de seguridad específicos estabilizarán el movimiento y establecerán límites estrictos. La simulación y los datos del mundo real mejorarán continuamente la política.
Esa combinación podría hacer que los robots sean más adaptables que la automatización tradicional, sin pretender que los modelos probabilísticos sean suficientes por sí solos. Las empresas que probablemente se beneficien primero serán aquellas que elijan tareas valiosas y con limitaciones, las instrumenten adecuadamente, midan los fallos con rigor y mantengan un plan de contingencia seguro.
En resumen: la IA integrada resulta fascinante porque transforma la inteligencia en acción física responsable. Los sistemas de aprendizaje automático enseñaron a las máquinas a manipular símbolos a una escala extraordinaria; la IA integrada plantea la cuestión de si ese conocimiento puede sobrevivir al contacto con el mundo real. La respuesta es cada vez más «a veces», y el reto crucial reside en lograr que ese conocimiento se manifieste de forma fiable, segura y económica.