Inicio
» Tecnología
»
El auge de la IA encarnada: Cerrando la brecha entre el código y la realidad física
El auge de la IA encarnada: Cerrando la brecha entre el código y la realidad física
Lo más importante que hay que saber sobre la IA integrada es que no se trata simplemente de un modelo de IA colocado dentro de un robot. Es un sistema completo que debe conectar percepción, razonamiento, control motor, retroalimentación, seguridad y recuperación con la suficiente rapidez para funcionar en el mundo físico. Por eso, la IA integrada está resultando útil, en primer lugar, en tareas delimitadas, medibles y lo suficientemente repetitivas como para justificar la automatización, pero a la vez lo suficientemente variables como para que la programación fija tradicional resulte costosa o poco fiable.
Un cambio importante para 2026 es que los principales modelos de robótica están expandiéndose más allá de las demostraciones de selección y colocación en mesas. En julio de 2026, Google DeepMind presentó Gemini Robotics 2 con control humanoide de cuerpo completo, colaboración entre múltiples robots y un modelo integrado en el dispositivo diseñado para adaptarse a nuevas configuraciones robóticas. NVIDIA siguió la misma dirección con Isaac GR00T 1.7, un modelo abierto de visión, lenguaje y acción integrado en un flujo de trabajo de desarrollo que abarca la recopilación de datos, la simulación, el entrenamiento posterior, la evaluación y la implementación. Estos son avances significativos, pero no significan que los robots de uso general sean ya fiables en todas las fábricas, almacenes u hogares.
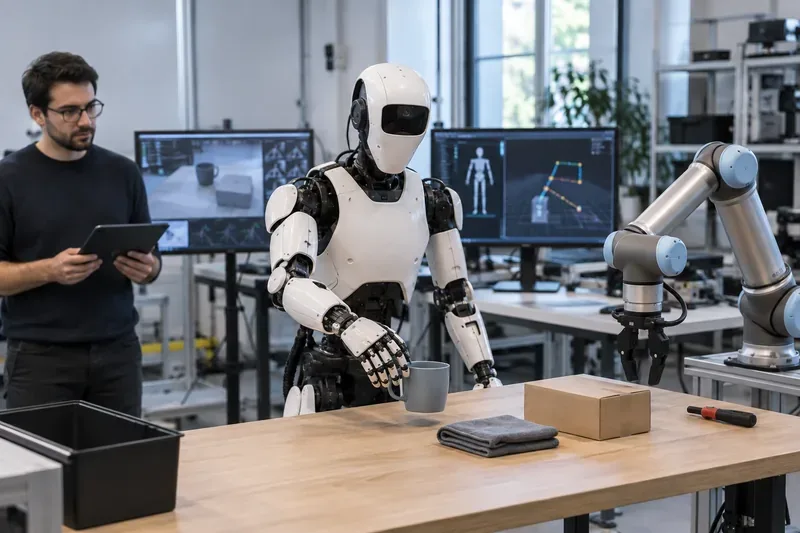
Un robot humanoide realiza una tarea de manipulación física mientras un ingeniero supervisa el sistema. La IA integrada debe conectar la percepción visual, el razonamiento de tareas, el control motor y la retroalimentación en tiempo real, en lugar de limitarse a una predicción de software.
¿Qué es la IA incorporada, en términos prácticos?
La IA encarnada es una inteligencia artificial que recibe información de un entorno físico y utiliza un cuerpo físico para actuar sobre ese entorno. El cuerpo puede ser un robot humanoide, un manipulador móvil, un brazo industrial, un cuadrúpedo, un dron u otra máquina autónoma. La característica definitoria es el bucle cerrado:
Percepción: cámaras, sensores de profundidad, sensores táctiles, codificadores de articulaciones, micrófonos, sensores de fuerza u otras entradas describen el mundo y el estado del robot.
Comprender y planificar: el software interpreta la escena, las instrucciones, las restricciones y la secuencia de acciones necesarias.
Actuar: una política de control convierte el plan en órdenes motoras.
Observe el resultado: el robot comprueba si el objeto se movió, si el cajón se abrió, si la pieza se insertó o si la tarea falló.
Recuperar o continuar: el sistema se ajusta en lugar de reproducir ciegamente el movimiento original.
Es en este último paso donde la IA integrada se diferencia más de un simple chatbot o un script de automatización predefinido. En el software, una respuesta incorrecta puede resultar inconveniente. En el mundo físico, un movimiento erróneo puede provocar la caída de una pieza, daños en el equipo, el bloqueo de una línea de producción o un riesgo para la seguridad. Por lo tanto, la inteligencia física requiere tanto un razonamiento de IA más amplio como la ingeniería robótica tradicional.
¿Por qué está avanzando ahora la IA encarnada?
Varias tecnologías que se desarrollaron por separado están empezando a trabajar juntas. Los grandes modelos multimodales han mejorado su capacidad para comprender el lenguaje y las imágenes. El aprendizaje robótico ha mejorado su habilidad para convertir demostraciones en acciones. La simulación puede generar y evaluar grandes cantidades de datos de entrenamiento. Los procesadores integrados más rápidos reducen la latencia de control. Mejores cámaras, sensores táctiles, actuadores y baterías mejoran la capacidad de percepción y ejecución física del hardware.
Una de las tendencias técnicas más claras es el auge de los modelos de visión-lenguaje-acción , generalmente abreviados como modelos VLA. En lugar de producir solo texto, un VLA acepta información visual, instrucciones de lenguaje y el estado del robot, y luego produce acciones o representaciones de acciones. Google DeepMind describe Gemini Robotics 2 como un VLA que convierte la visión y el lenguaje en control motor y puede operar humanoides completos, así como sistemas de dos brazos. La versión actual de DeepMind también separa el razonamiento encarnado de alto nivel de la acción de bajo nivel, lo que permite que la capa de razonamiento planifique tareas de varios pasos mientras el modelo de acción se encarga de la ejecución. Consulte el anuncio oficial de Gemini Robotics 2 .
NVIDIA aborda el mismo problema como una pila de desarrollo. Su flujo de trabajo Isaac GR00T, disponible en julio de 2026, conecta la simulación, los datos de teleoperación, el post-entrenamiento, la evaluación de políticas y el despliegue. NVIDIA afirma que GR00T 1.7 se publica bajo Apache 2.0 y puede exportarse a través de ONNX y TensorRT, lo que lo hace relevante para equipos que desean personalizar y desplegar un VLA en lugar de utilizar únicamente un modelo cerrado alojado. Consulte la descripción general oficial del desarrollo de GR00T 1.7 de NVIDIA .
El verdadero avance no reside en "robots más inteligentes", sino en reducir la programación específica para cada tarea.
La automatización industrial tradicional funciona de maravilla cuando el entorno está controlado. Un brazo robótico que suelda la misma costura en la misma pieza puede ser rápido, preciso y fiable. Pero la programación tradicional se complica cuando las piezas llegan en posiciones diferentes, las variantes del producto cambian, las instrucciones son semánticas en lugar de geométricas, o el robot tiene que trabajar en espacios diseñados para personas.
La IA integrada resulta valiosa cuando puede reemplazar parte de la ramificación manual con percepción aprendida y comportamiento adaptable. Por ejemplo, en lugar de programar coordenadas exactas para cada artículo en un contenedor mixto, un sistema puede identificar el objeto solicitado, estimar cómo agarrarlo, moverlo y verificar el resultado. En lugar de escribir una máquina de estados independiente para cada cajón y configuración de herramienta, un modelo integrado puede generalizar a situaciones similares.
Eso no significa que la robótica convencional desaparezca. El control de fuerza de bajo nivel, la prevención de colisiones, los límites articulares, las paradas de emergencia, las funciones de seguridad certificadas y la planificación de movimiento determinista siguen siendo importantes. Los sistemas más prácticos suelen ser híbridos: los modelos aprendidos gestionan la ambigüedad y la generalización, mientras que los controladores tradicionales imponen restricciones físicas estrictas.
¿Qué tipo de arquitectura es la más adecuada para un proyecto real?
Acercarse
Mejor ajuste
Ventaja
principal compensación
Automatización programada tradicional
Tareas estructuradas y altamente repetibles
Predecible, rápido, más fácil de validar
Resulta costoso adaptarse cuando cambian los productos o los entornos.
Pila modular de IA y robótica
Tareas que requieren percepción por IA pero control estricto
Los componentes pueden probarse y reemplazarse de forma independiente.
La integración y la propagación de errores entre módulos pueden ser complejas.
Política VLA de extremo a extremo
Tareas de manipulación de variables y lenguaje natural
Puede generalizarse a través de objetos y comportamientos con una programación menos explícita.
Más difícil de interpretar, validar y garantizar en condiciones desconocidas.
IA jerárquica encarnada
Tareas más largas y de varios pasos
El razonamiento de alto nivel puede planificar mientras que los controladores rápidos ejecutan localmente.
Más componentes del sistema y más interfaces de fallos que gestionar
Modelo incorporado en el dispositivo
Aplicaciones sensibles a la latencia o con conectividad limitada
Menor dependencia de la red y respuesta local más rápida.
Los límites de computación, memoria, térmicos y de potencia restringen el tamaño del modelo.
¿Dónde resulta útil la IA incorporada hoy en día?
1. Manipulación de materiales y fabricación flexible
Esta es una de las soluciones más adecuadas a corto plazo, ya que las fábricas y los centros de distribución ya cuentan con tareas medibles, zonas operativas controladas, objetos conocidos y métricas de productividad claras. Un robot podría necesitar mover contenedores, clasificar componentes, cargar accesorios, preparar materiales o manipular variantes de productos que cambian con la suficiente frecuencia como para que la automatización rígida resulte costosa.
Boston Dynamics afirma que la versión de producción de Atlas entró en fabricación en 2026, con despliegues programados en Hyundai y Google DeepMind. La empresa se centra inicialmente en el sector industrial, comenzando con aplicaciones para la industria automotriz. Esto es importante porque acerca la robótica humanoide a su implementación real, pero los posibles compradores deben distinguir entre un despliegue programado y la rentabilidad demostrada de flotas en miles de ubicaciones. Consulte el anuncio oficial de Boston Dynamics Atlas .
Es una buena opción si: la tarea tiene un valor físico repetitivo, una variación razonable de los objetos, una celda de trabajo o ruta controlada, y un humano puede intervenir cuando el robot se encuentra con un caso inusual.
2. Inspección y lectura de instrumentos
El razonamiento incorporado también puede aportar valor a los robots que ya destacan por su movilidad y capacidad de detección. En lugar de pedirle a un robot móvil que simplemente capture imágenes en puntos fijos, una capa de IA puede razonar sobre lo que ve, decidir qué instrumento es relevante o seleccionar una herramienta existente adecuada.
Boston Dynamics ha demostrado la integración experimental entre Spot y Gemini Robotics para la selección de herramientas y la ejecución de tareas, describiendo explícitamente el trabajo como experimental y no como una aplicación consolidada. Esta distinción es útil: los modelos base pueden ampliar las capacidades de un robot maduro sin reemplazar el sólido sistema de navegación y manipulación que ya funciona. Consulte la demostración técnica oficial de Spot y Gemini Robotics de Boston Dynamics .
Es una buena opción si: ya dispone de una plataforma robótica fiable y desea que la IA añada interpretación semántica, planificación de tareas o uso flexible de herramientas, además de la movilidad y la detección ya probadas.
3. Recogida, clasificación y preparación de kits en almacén.
Estas tareas son más difíciles de lo que parecen, ya que el empaquetado cambia, los objetos se superponen, los contenedores se llenan de objetos, las etiquetas giran y los puntos de agarre varían. La IA integrada puede ayudar a generalizar el aprendizaje a través de estas variaciones, especialmente cuando el robot puede aprender mediante demostraciones en lugar de requerir un programa codificado manualmente para cada SKU.
La estrategia de despliegue más eficaz suele ser delimitar el alcance inicial. Comience con una familia de objetos, una estación de trabajo, un manejo de excepciones claro y criterios de éxito medibles. Ampliar de 20 elementos predecibles a 20 000 elementos arbitrarios debe considerarse un nuevo problema de ingeniería, no un simple cambio de configuración de software.
4. Tareas domésticas de uso general
La robótica doméstica recibe muchísima atención porque las casas están diseñadas para el cuerpo humano y contienen miles de objetos de todo tipo. Además, es uno de los entornos de implementación más complejos. La iluminación cambia, los objetos se mueven, las mascotas y los niños entran en el espacio de trabajo, los objetos blandos se deforman, los cajones varían, el cristal puede romperse y una tarea que parece sencilla puede requerir docenas de acciones coordinadas.
El anuncio de Figure sobre el Helix 02 en enero de 2026 demostró el control humanoide de cuerpo completo para tareas domésticas de varios minutos, incluyendo un ciclo de lavado de lavavajillas de cuatro minutos. La compañía describe el sistema como una jerarquía unificada que combina razonamiento semántico, control visuomotor y control de todo el cuerpo. Estas demostraciones muestran un progreso real en la autonomía a largo plazo, pero son demostraciones de la compañía, no evidencia de que un robot doméstico sin supervisión esté listo para todos los hogares. Consulte el anuncio técnico oficial de Figure Helix 02 .
Ideal para la actualidad: investigación, proyectos piloto controlados y tareas domésticas específicas. No es adecuado para: cuidados críticos sin supervisión, mantenimiento doméstico arbitrario o trabajos donde un fallo puntual podría causar lesiones graves.
Por qué la simulación y los datos sintéticos son tan importantes
Los robots aprenden más lentamente y a un costo mayor que los modelos de texto, ya que cada demostración física consume tiempo real, equipo, espacio, mantenimiento y mano de obra. Un modelo de lenguaje puede entrenarse con miles de millones de documentos existentes. Una política de manipulación puede requerir ejemplos físicos de una pinza interactuando con un objeto en diferentes ángulos, con distinta fricción, iluminación, obstáculos y estados del robot.
La simulación ayuda creando entornos paralelos donde las políticas pueden practicar diversas variantes sin dañar el hardware. Los datos sintéticos también pueden exponer el modelo a situaciones poco comunes en los registros reales. El desafío reside en la brecha entre la simulación y la realidad : un simulador nunca reproduce a la perfección la fricción, la flexión del cable, la respuesta táctil, los artefactos de la cámara, el retroceso, la iluminación ni el comportamiento humano.
La solución práctica no consiste en elegir entre simulación o datos reales, sino en combinarlos. Utilice la simulación para pruebas de escala y controladas; utilice datos reales del robot para fundamentar los resultados; y, finalmente, evalúe el rendimiento en hardware real bajo condiciones que no se representaron con exactitud durante el entrenamiento.
El aprendizaje intercorporal podría cambiar la economía de los robots.
Un aspecto costoso de la robótica es que las habilidades suelen estar ligadas a un cuerpo específico. Un método de agarre entrenado para un brazo puede no ser compatible con un humanoide con manos, articulaciones, sensores y alcance diferentes. Los modelos básicos recientes buscan explícitamente reducir esa dependencia.
Google DeepMind afirma que Gemini Robotics On-Device 2 puede adaptarse a nuevas configuraciones de doble brazo con solo unas horas de datos y, por lo general, con menos de 200 ejemplos. NVIDIA también describe GR00T 1.7 como compatible con diversas configuraciones. Si estas capacidades continúan mejorando, las empresas podrían reutilizar un mayor número de comportamientos aprendidos entre generaciones de hardware, en lugar de reconstruir la arquitectura de inteligencia artificial cada vez que cambie la mecánica.
Para los compradores, sin embargo, la capacidad de integración entre plataformas debe probarse en su propio hardware y para la tarea específica que realicen. Un modelo que se transfiere entre plataformas de investigación no garantiza automáticamente un tiempo de ciclo aceptable ni una fiabilidad óptima en cargas pesadas, con una pinza poco convencional, en entornos industriales polvorientos o en celdas con certificación de seguridad.
El problema más difícil sigue siendo la fiabilidad en la cola larga.
Las demostraciones robóticas suelen mostrar la secuencia correcta. La implementación comercial se basa en las excepciones: una pieza está al revés, una caja está aplastada, un operario deja una herramienta en el área de trabajo, una superficie reflectante confunde la percepción, un cajón se atasca, una pinza se resbala, la batería está baja o la red desaparece.
Un sistema puede alcanzar una alta tasa promedio de éxito en las tareas y aun así resultar antieconómico si requiere rescates humanos frecuentes. Por lo tanto, para muchos proyectos industriales, las métricas más importantes no son las puntuaciones de referencia, sino:
Tareas completadas con éxito por hora;
intervenciones humanas por turno;
tiempo medio entre fallos recuperables e irrecuperables;
variabilidad del tiempo de ciclo;
Tasa de recuperación automática tras un agarre fallido o un camino bloqueado;
rendimiento en objetos no visibles y diseños modificados;
Incidentes que estuvieron a punto de ocurrir y paradas de seguridad;
Tiempo de actividad del robot y carga de mantenimiento;
consumo de energía y costes adicionales por el intercambio de baterías;
Costo total por unidad de trabajo terminada.
La actualización de producción de Figure para 2026 nos recuerda que la IA integrada es tanto un problema de hardware y operaciones como un problema de modelado. La empresa informó sobre la expansión de la fabricación de Figure 03 y el uso de flotas más grandes para detectar fallos que no eran visibles a menor escala. Estas cifras son proporcionadas por la empresa y deben evaluarse como tales, pero la lección de ingeniería subyacente es ampliamente aplicable: la escala de la flota expone problemas de fiabilidad que una demostración de laboratorio impecable podría no revelar. Consulte la actualización oficial de producción de Figure 03 .
¿Cómo debería diseñarse la seguridad?
No se debe exigir que un modelo básico sea la única capa de seguridad. Los sistemas físicos requieren protección por capas. El modelo aprendido puede decidir qué tarea intentar, pero deben existir mecanismos independientes que impongan límites a la velocidad, el par, la fuerza de contacto, los límites del espacio de trabajo, la proximidad humana, el estado de la batería y la parada de emergencia cuando sea necesario.
El trabajo actual de Google DeepMind en robótica describe explícitamente este enfoque por capas, que combina la seguridad semántica con los mecanismos de seguridad física tradicionales. El principio fundamental para quienes implementan estas soluciones es la independencia arquitectónica: si la IA de alto nivel malinterpreta una orden, las medidas de seguridad de nivel inferior deberían impedir que un movimiento inseguro supere los límites definidos.
En aplicaciones que se realizan cerca de personas, la validación de seguridad debe incluir comportamientos inusuales, instrucciones ambiguas, objetos que se caen, fallos en los sensores, pérdida de comunicación, entrada inesperada de personas y agarres fallidos, y no solo la secuencia de tareas nominal.
¿La IA incorporada es adecuada para su proyecto?
Merece la pena realizar una evaluación seria cuando la mayoría de las siguientes afirmaciones son ciertas:
La tarea genera suficiente valor en términos de mano de obra, ergonomía, seguridad o productividad como para justificar el uso de la robótica.
El entorno es lo suficientemente variable como para que el mantenimiento de una automatización fija resulte costoso.
La tarea puede delimitarse con condiciones claras de inicio y de éxito.
Los fallos son detectables y subsanables.
El espacio de trabajo puede diseñarse para reducir la ambigüedad innecesaria.
Puedes recopilar demostraciones representativas, registros o datos de simulación.
Se puede medir la tasa de intervención y el coste, no solo el éxito de la demostración.
Un piloto supervisado por un humano es aceptable antes de alcanzar la autonomía total.
La IA integrada resulta menos adecuada cuando la tarea se realiza solo ocasionalmente, cada caso es radicalmente diferente, el fallo tiene graves consecuencias, el entorno no se puede controlar en absoluto o el ahorro laboral previsto es demasiado pequeño para justificar el mantenimiento y la integración del hardware.
¿Qué deberían construir primero los equipos?
Comience con un flujo de trabajo delimitado en lugar de un robot de propósito general. Defina los objetos, el espacio de trabajo, las variaciones previstas, el tiempo de ciclo objetivo, las normas de seguridad y los criterios de éxito. Cree una base de referencia utilizando el enfoque más sencillo y fiable. Si la automatización tradicional resuelve el problema de forma económica, utilícela. Si la variabilidad es lo que hace que la base de referencia sea frágil, la IA integrada se convierte en una opción más viable.
Luego, mida el rendimiento bajo perturbaciones controladas: mueva objetos, cambie la iluminación, introduzca desorden, intercambie variantes de productos, interrumpa la secuencia o cree deliberadamente fallos recuperables. Un buen sistema integrado no solo debe tener éxito cuando todo es perfecto, sino que también debe saber cuándo hay incertidumbre, detenerse de forma segura, reintentar de forma inteligente o pedir ayuda.
El puente entre el código y la realidad se está acortando, pero no ha desaparecido.
La IA integrada está avanzando porque los modelos básicos comienzan a proporcionar a los robots algo de lo que carecía la automatización tradicional: una comprensión semántica amplia y un comportamiento aprendido reutilizable. La generación de sistemas robóticos de 2026 muestra un mayor control del cuerpo, secuencias de acciones más largas, transferencia entre robots, inferencia local, entrenamiento basado en simulación e integración con hardware orientado a la producción.
La conclusión importante no es que los robots humanoides se hayan convertido repentinamente en trabajadores de uso general, sino que el coste de enseñar a un robot un nuevo comportamiento físico podría estar empezando a disminuir. Cuando la percepción, el razonamiento, el control y el aprendizaje pueden reutilizarse en diferentes tareas y cuerpos, la robótica se vuelve más adaptable.
Para las organizaciones que deben decidir si invertir ahora, la pregunta clave no es "¿Qué tan inteligente es el modelo?", sino "¿Puede este sistema realizar nuestro trabajo físico específico de forma segura y repetida, recuperarse de los fallos que observamos y generar mejores resultados económicos que las alternativas?". La IA integrada se convierte en tecnología real cuando la respuesta se puede medir en la práctica, no solo demostrar en un video.
Los anuncios de productos, la disponibilidad de modelos y la información de implementación que aparecen en este artículo se verificaron el 12 de septiembre de 2026. Las capacidades robóticas evolucionan rápidamente y las demostraciones de los proveedores no garantizan el rendimiento en un entorno diferente. Verifique la documentación actual del modelo, las especificaciones de hardware, los requisitos de seguridad y la disponibilidad comercial antes de la implementación.